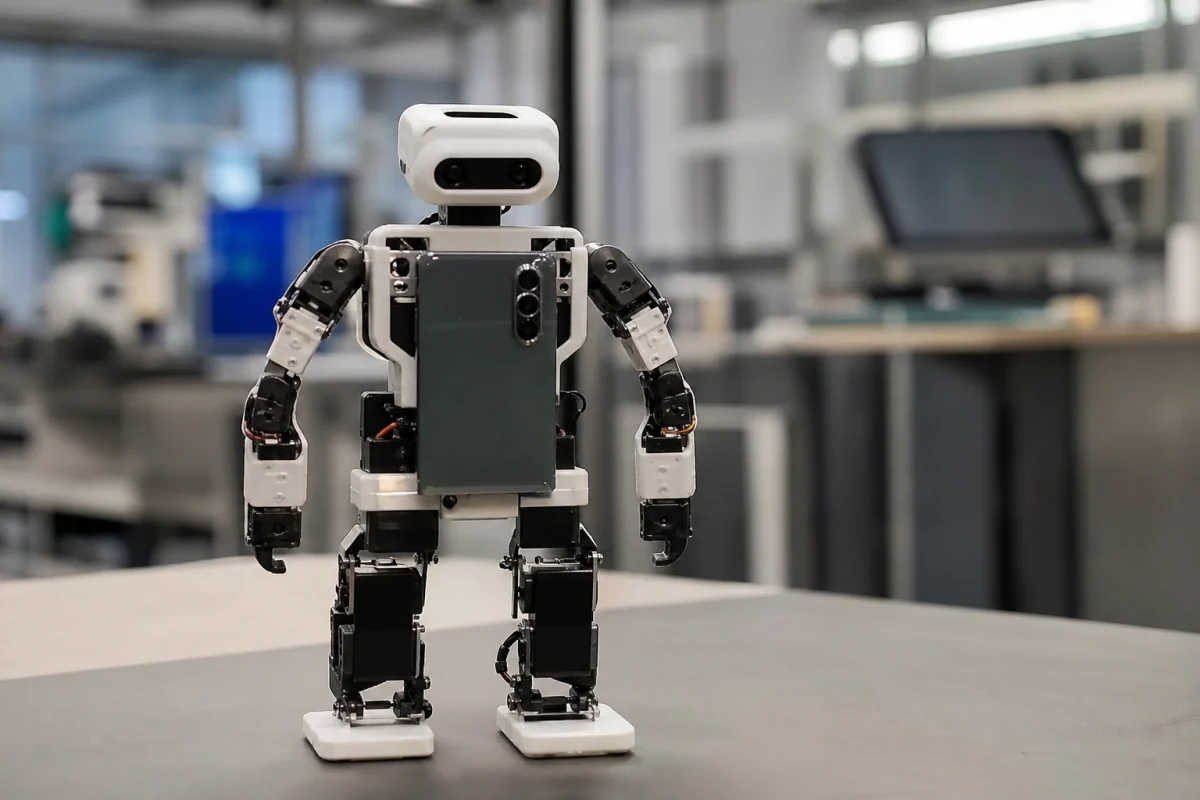
Університет Каліфорнії в Лос-Анджелесі створив гуманоїдного робота PhoneBot за $400
Дослідники UCLA створили PhoneBot — відкритого гуманоїдного робота за $400, який використовує Android-смартфони для зору й керування.
Дослідники Університету Каліфорнії в Лос-Анджелесі розробили відкриту платформу гуманоїдного робота PhoneBot, який використовує недорогі Android-смартфони для обчислень, сенсорів і комп’ютерного зору. Вартість роботизованого обладнання становить близько 400 доларів без урахування телефона, повідомляє TechRadar.
PhoneBot має висоту 483 мм, важить 1,8 кг і оснащений 13 сервомоторами. Шість приводних з’єднань у кожній нозі забезпечують рух стегон, колін і щиколоток, ще один механізм обертає тулуб разом зі встановленим смартфоном.
Смартфон як камера і комп’ютер
Замість окремих камер, датчиків руху та дорогого бортового комп’ютера платформа використовує можливості телефона. Камера смартфона може виявляти людей і визначати позу, а інерційний вимірювальний модуль передає дані про рух, потрібні для підтримання рівноваги та керування ходою.
Смартфон надсилає команди через Wi-Fi на окремий комп’ютер усередині робота, який відповідає за зв’язок із двигунами та перетворює їх на рухи суглобів. Завдяки поворотному механізму телефона робот може спрямовувати камеру на людей, не повертаючи для цього весь корпус або ноги.
Команда перевірила роботу застосунку на чотирьох Android-пристроях: Honor 9, випущеному 2017 року, та трьох недорогих смартфонах вартістю приблизно від 50 до 80 доларів. Усі вони підтримували ключові функції, зокрема сенсори руху, керування ходою, візуальне розпізнавання та взаємодію з людьми, хоча окремі можливості різнилися залежно від моделі.
Навчання ходьби у симуляції
Контролер ходьби для PhoneBot навчали методом підкріплення у симуляції: система отримувала винагороду за потрібні рухи та штрафи за нестійку позу й надмірне навантаження на мотори. Після того як ранні результати показали нерівномірне використання ніг, дослідники додали дзеркальні навчальні приклади для симетричних рухів ліворуч і праворуч.
У п’яти незалежних циклах навчання цей підхід зменшив похибку симетрії кутів суглобів із 0,254 до 0,003 радіана. Дисбаланс крутного моменту між лівою та правою сторонами знизився з 0,205 до 0,034, а дисбаланс механічної потужності — з 0,339 до 0,040.
Під час фізичних демонстрацій робот ходив, відновлював положення після падіння обличчям донизу та спрямовував камеру на людей. Водночас малопотужні сервоприводи обмежують його вантажність і здатність виконувати динамічні рухи. Контролер навчали для рівної поверхні, а сам робот не має рук для маніпулювання предметами. Опис розробки оприлюднено на платформі arXiv.