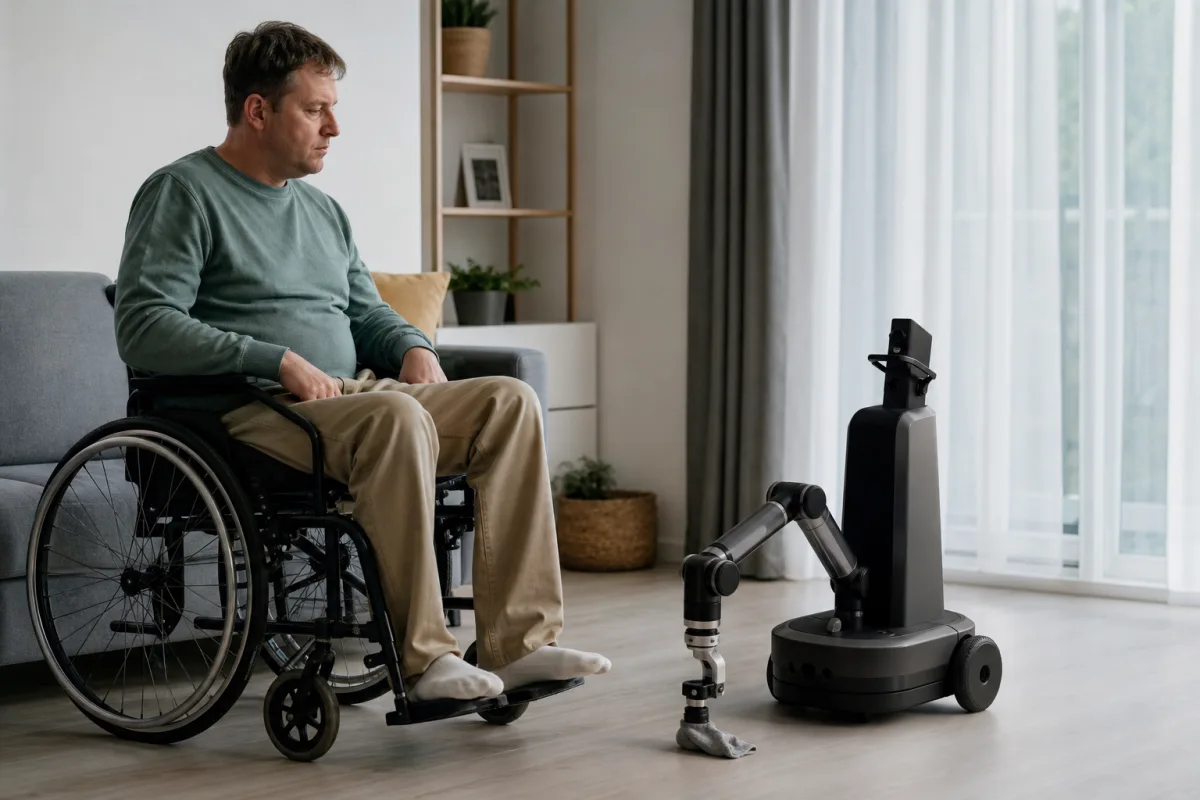
Робототехнік Чарлі Кемп розповів про розробку роботів-помічників
Чарлі Кемп розповів про роботів Stretch, які допомагають людям з повсякденними завданнями вдома та на роботі.
Співзасновник і технічний директор Hello Robot Чарлі Кемп розповів про створення мобільних роботів-маніпуляторів Stretch, призначених для допомоги людям удома та на робочому місці. У профілі IEEE Spectrum він пояснив, що розробка таких систем має починатися з розуміння щоденних потреб людей, зокрема літніх користувачів і людей з інвалідністю.
Кемп зазначив, що роботизована фізична допомога може підтримувати більшу самостійність. За його словами, серед важливих для користувачів завдань можуть бути підняти предмет, що впав, або почухати місце, до якого важко дістатися. Він також наголосив, що автономність не завжди є найкращим рішенням, адже окремі користувачі прагнуть мати більше контролю над роботом.
Досвід роботи з користувачами
Робототехнік вважає, що можливості та обмеження роботів найкраще виявляються під час реального використання, а не лише під час програмування в лабораторії. Досвід взаємодії з людьми, які використовували роботів Hello Robot та його академічної лабораторії, вплинув на його підхід до створення техніки.
Кемп окремо згадав про співпрацю з Генрі та Джейн Еванс у межах ініціативи Robots for Humanity. Генрі Еванс має тяжку квадриплегію. Робота над домашнім роботом для подружжя стала головним поштовхом до створення прототипу, який згодом привів Кемпа та його співзасновника Аарона Едсінгера до заснування Hello Robot. Еванси користувалися всіма поколіннями Stretch, а їхній досвід вплинув на наступні конструкції, зокрема Stretch 4.
Від гуманоїдів до Stretch
Інтерес Кемпа до робототехніки виник під час навчання штучного інтелекту в Массачусетському технологічному інституті. Він працював у лабораторії Рода Брукса над гуманоїдним роботом Domo разом з Едсінгером. У 2006 році їхня робота про систему, що давала Domo змогу допомагати людині складати предмети на полицю, здобула нагороду за найкращу статтю на міжнародній конференції IEEE-RAS з гуманоїдної робототехніки.
На думку Кемпа, між демонстрацією робота на відео та його продуктивною роботою в реальному середовищі є велика різниця. Він також зазначив, що важливі розробки у сфері робототехніки потребують співпраці технічних фахівців із експертами прикладних галузей, зокрема фахівцями з ерготерапії.