Інженери MIT створили м’яку поверхню для відстеження рухів у 3D
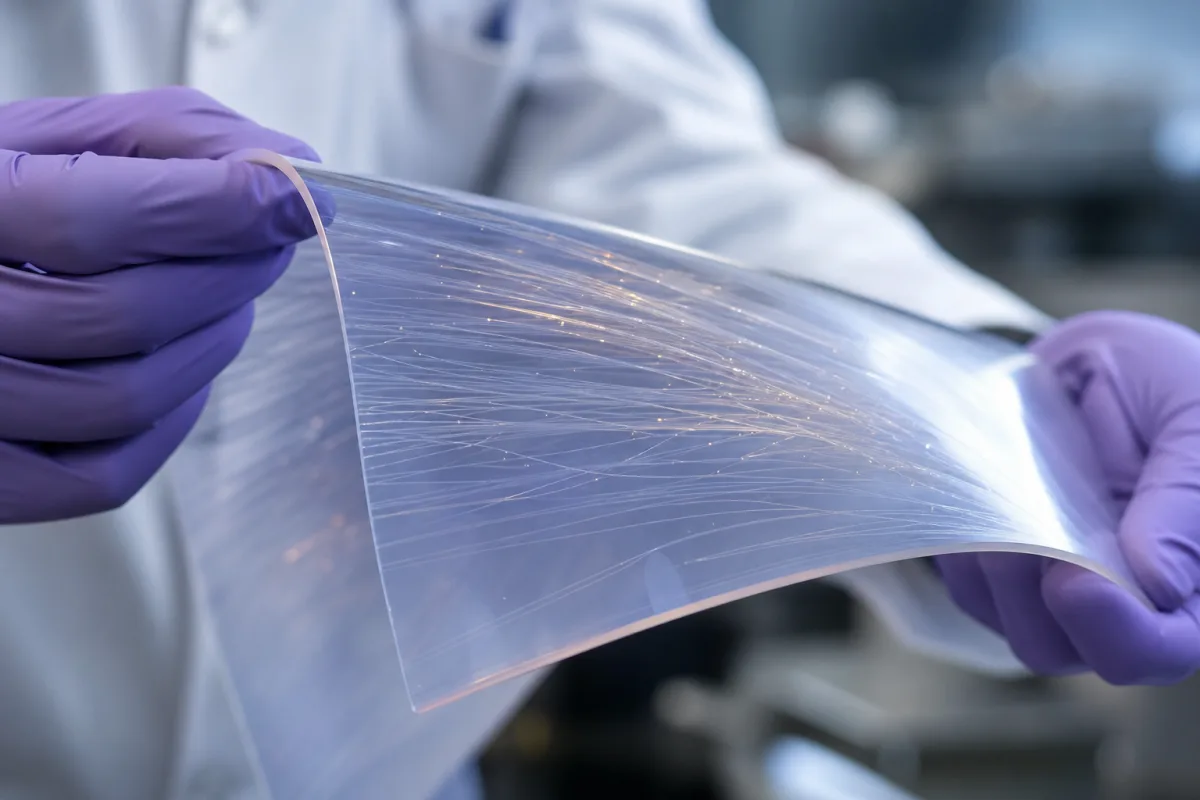
Інженери MIT розробили м’який силіконовий лист з оптичними волокнами, що відтворює рухи та форму в 3D.
Інженери Массачусетського технологічного інституту створили м’який силіконовий лист, який здатний відстежувати власну тривимірну форму та дотики. Розробку пропонують застосовувати для керування іграми, у віртуальній реальності та під час фізичної терапії. У лабораторних тестах похибка реконструкції форми не перевищувала пів сантиметра, повідомляє Tom's Hardware.
Оптичні волокна в силіконі
Усередину силіконового листа вбудували 14 м’яких оптичних хвилеводів завдовжки 160 мм. Їх розмістили у двох шарах по сім волокон зигзагоподібною схемою в пластині розміром 16 × 16 × 0,5 см. На одному кінці кожного волокна розташований світлодіод, на іншому — датчик світла. Зовнішня плата збирає дані й передає їх алгоритму, який відтворює форму поверхні у трьох вимірах.
Звичайне оптоволокно втрачає частину світла під час згинання. Дослідники використали гнучке гумове осердя замість скла та чорну оболонку. Один бік волокна навмисно зробили шорстким: залежно від напрямку згинання втрачається різна кількість світла. Це дає змогу визначати не лише сам факт деформації, а й її напрямок.
Точність і стійкість до пошкоджень
Для добору конфігурації хвилеводів команда спершу моделювала різні варіанти їхнього розташування. Моделювання показало, що нахил волокон підвищував точність сильніше, ніж просте збільшення їхньої кількості. Під час перевірки на трьох надрукованих на 3D-принтері формах середньоквадратична відстань між реальною та відтвореною поверхнями становила 0,37 см, 0,28 см і 0,45 см.
Система зберігала можливість відтворювати загальну форму й після відключення окремих волокон. У симуляції похибка залишалася нижчою за 0,3 см, коли не працювали до трьох із 14 хвилеводів; за відключення п’яти вона зростала приблизно до 1 см або більше.
Матеріал також реагує на тиск, зокрема на натискання на передпліччя, однак наразі не визначає силу натискання в каліброваних значеннях. Реконструкція у MATLAB виконується приблизно тричі на секунду з урахуванням зчитування датчиків, запису даних і візуалізації. Надалі дослідники планують зробити волокна тоншими: нинішня товщина становить 1 мм, а ціль — десятки мікрометрів, що може дозволити створювати «розумний» одяг.