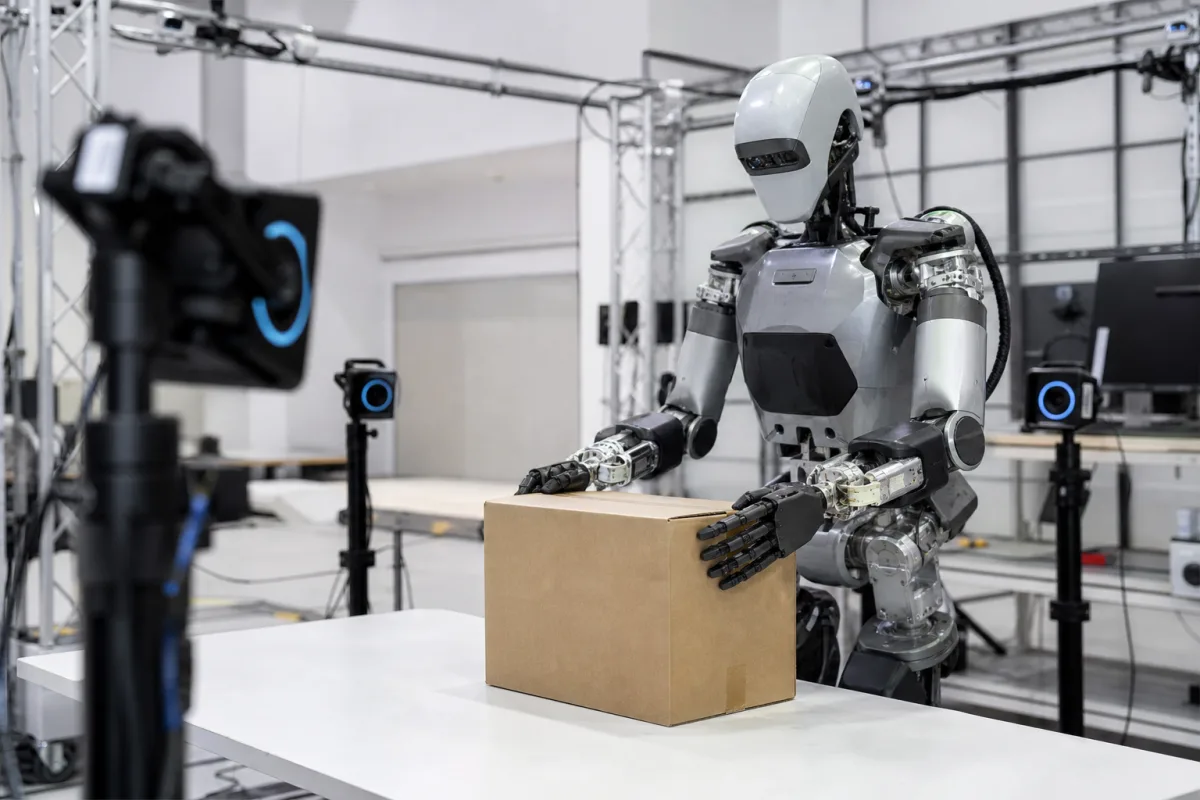
HiPHI представив набір даних рухів для навчання гуманоїдних роботів
HiPHI представив набір даних із 617,5 години записів рухів для навчання гуманоїдних роботів і перевірки політик на Unitree G1.
Проєкт HiPHI представив великий набір даних захоплення рухів людини, призначений для навчання гуманоїдних роботів. Як повідомляє IEEE Spectrum, база містить 617,5 години записів рухів усього тіла, отриманих за допомогою оптичної системи захоплення руху з точністю до часток міліметра.
Матеріал присвячений нестачі даних для навчання роботів, які мають утримувати рівновагу, пересуватися та взаємодіяти з предметами у різних ситуаціях. Відео з інтернету може демонструвати різноманітну поведінку, але не фіксує точних фізичних станів, тоді як лабораторні системи захоплення руху зазвичай охоплюють обмежений набір дій.
Взаємодія з предметами
До набору HiPHI увійшло 245,7 години даних про взаємодію людини з об’єктами. Для таких записів синхронізовано траєкторії предметів і їхні тривимірні сітки. Це дає змогу використовувати дані для навчання роботів завданням на кшталт перенесення, штовхання та тягнення об’єктів.
Збір рухів організували із застосуванням FrameNet — лінгвістичної системи опису людських дій. Такий підхід має систематично охопити широкий спектр рухів усього тіла, а не зосереджуватися лише на вузьких наборах лабораторних сценаріїв.
Перевірка на фізичному роботі
У документі також описано набір тестів для вимірювання різноманіття рухів і коректності взаємодії з об’єктами. Автори повідомляють про результати навчання політик підкріплення на цих даних: їхня якість зростала зі збільшенням масштабу набору.
Навчені політики перенесли із симуляції на фізичного гуманоїдного робота Unitree G1. У матеріалі це наведено як приклад sim-to-real перенесення — застосування моделей, підготовлених у симуляційному середовищі, на реальній робототехнічній платформі.